
Lưu ý quan trọng trước khi đọc
CUVIS-spine hiện chưa có giấy đăng ký lưu hành tại Việt Nam. Sản phẩm đang trong quá trình chuẩn bị hồ sơ, chưa được phép phân phối hay chào bán tại thị trường Việt Nam dưới bất kỳ hình thức nào. Toàn bộ nội dung dưới đây chỉ nhằm giới thiệu công nghệ, dựa trên hồ sơ kỹ thuật của hãng và các phê duyệt tại nước ngoài, không phải công bố công dụng đã được cơ quan quản lý y tế Việt Nam xác nhận.
Công nghệ robot phẫu thuật · CUREXO
CUVIS-spine: robot dẫn đường đặt vít cuống sống
CUVIS-spine là hệ thống robot dẫn đường của Curexo (Hàn Quốc), hỗ trợ phẫu thuật viên đặt vít cuống sống chính xác hơn trong phẫu thuật cột sống. Bài viết giải thích cách hệ thống hoạt động và bằng chứng lâm sàng đã công bố, không phải tài liệu chào bán.
- Nhà sản xuất
- Curexo, Hàn Quốc
- Model
- CS200
- ĐKLH Việt Nam
- Chưa có
- Phân loại dự kiến
- Thiết bị y tế loại B
Câu định vị một dòng
CUVIS-spine không phải robot tự mổ thay bác sĩ. Đây là hệ thống dẫn đường: cánh tay robot chỉ giữ đúng vị trí và góc đã lập kế hoạch trên ảnh CT, còn phẫu thuật viên vẫn tự tay đưa khoan, ta rô và vít qua khung dẫn hướng. Có thể hình dung robot như một giá đỡ định vị chính xác đến từng milimet, không phải một cánh tay tự động thực hiện thao tác mổ.
Trước khi vít được bắt vào xương, hệ thống cần biết chính xác vị trí cột sống của bệnh nhân trong phòng mổ, vì ảnh CT chụp trước đó và cơ thể thật trên bàn mổ là hai hệ tọa độ khác nhau. Một camera hồng ngoại (hệ thống theo dõi quang học, gắn trên bàn điều khiển chính) liên tục quan sát các thanh đánh dấu phản quang gắn trên bệnh nhân, dụng cụ và robot để biết vị trí thật của từng thứ theo thời gian thực, tương tự nguyên lý GPS nhưng trong phạm vi một phòng mổ.
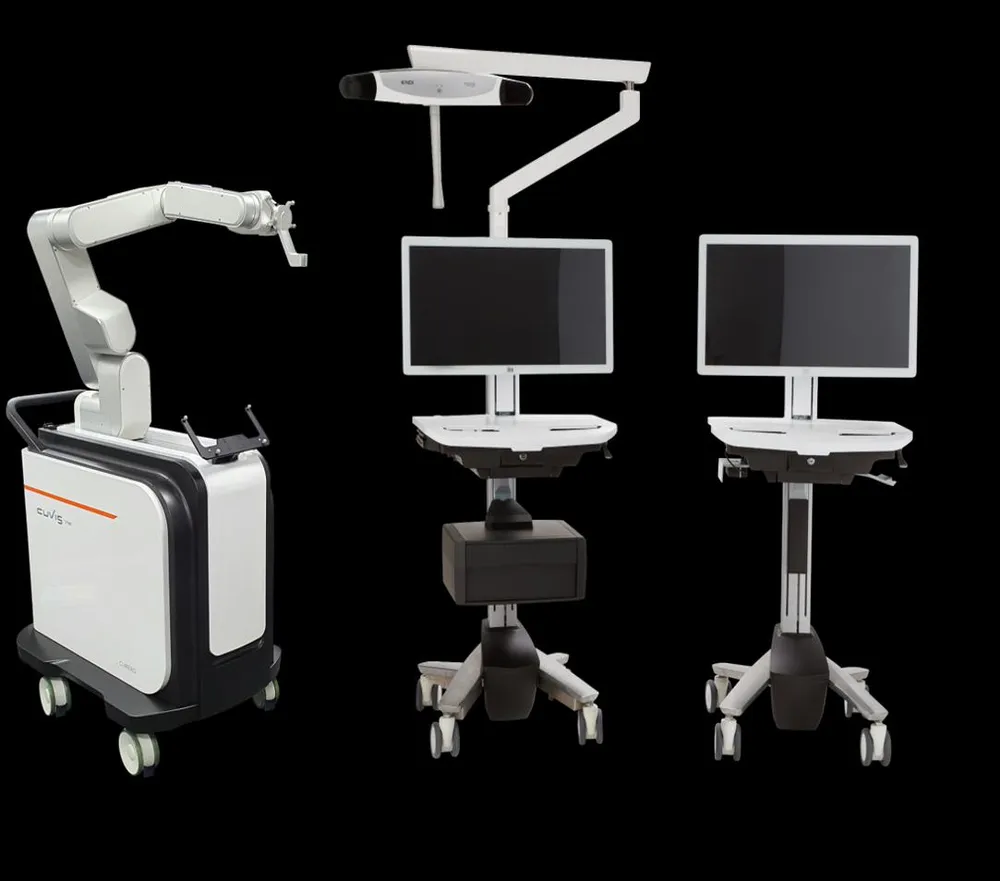
5 bậc tự do
Cánh tay robot ngoài, tải trọng 3kg, theo tài liệu kỹ thuật của hãng
2D & 3D
Tương thích cả máy chụp C-arm 2D lẫn máy chụp 3D trong phòng mổ
97,99%
Tỷ lệ vít đạt mức an toàn lâm sàng trong nghiên cứu độc lập, xem mục Bằng chứng lâm sàng
Nền tảng mở
Không đi kèm máy chụp ảnh riêng, dùng chung với thiết bị đã có sẵn trong phòng mổ
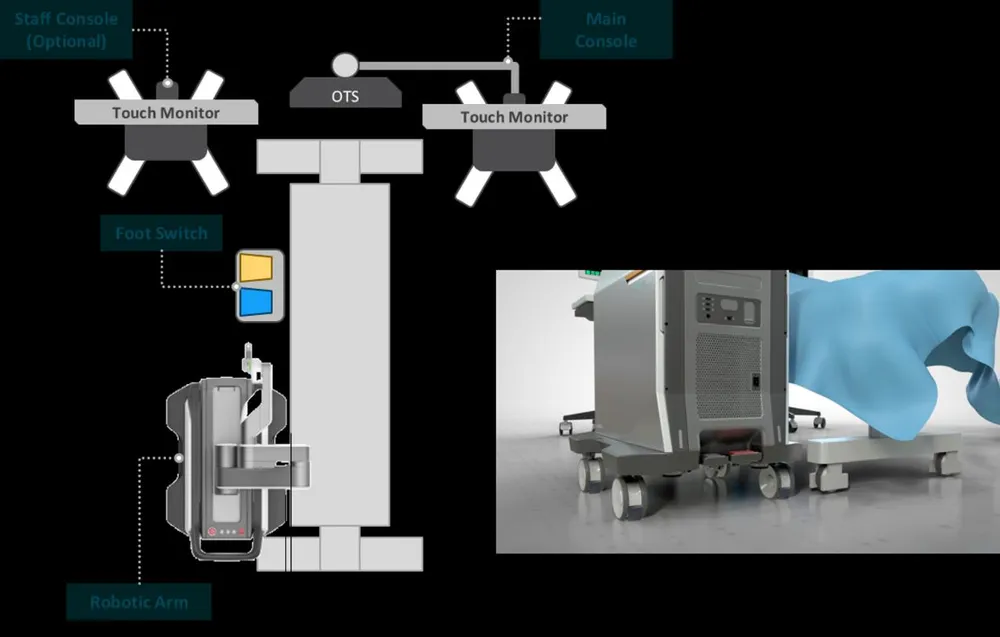
Quy trình phẫu thuật, năm bước chính
Toàn bộ quy trình vẫn xoay quanh bàn tay và quyết định của phẫu thuật viên, robot chỉ tham gia ở bước 4.
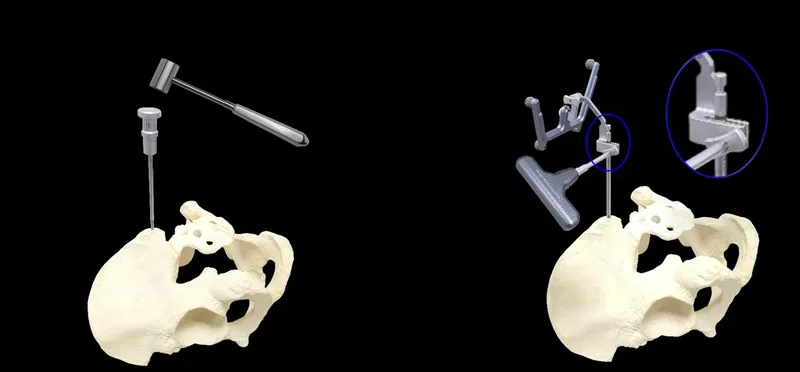
Gắn thanh đánh dấu vào bệnh nhân
Trước khi mổ, bác sĩ cố định một thanh đánh dấu nhỏ mang các quả cầu phản quang vào xương gần vùng mổ, qua da hoặc qua đường mổ nhỏ. Đây là cách duy nhất để hệ thống biết đốt sống của bệnh nhân đang ở đâu trong phòng mổ suốt ca phẫu thuật.
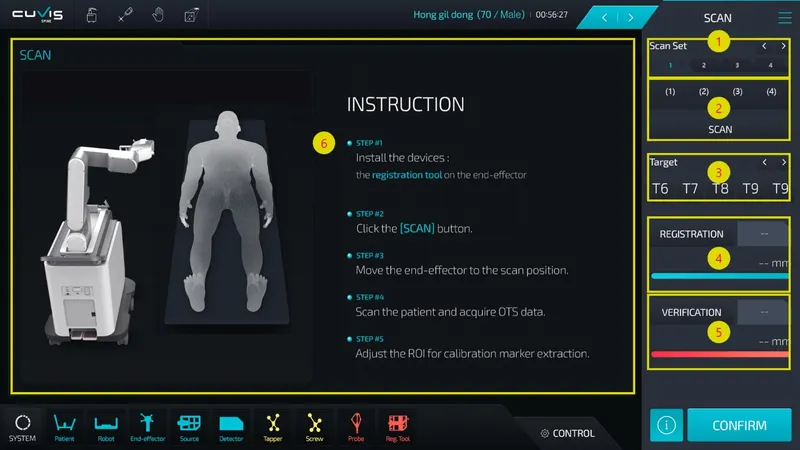
Chụp ảnh và ghép tọa độ
Máy chụp ảnh trong phòng mổ (C-arm 2D hoặc máy 3D) chụp lại đốt sống cần mổ. Phần mềm tự động ghép ảnh vừa chụp với vị trí thật của bệnh nhân, bước này gọi là "đăng ký" (registration), quan trọng nhất trong toàn bộ quy trình vì mọi bước sau đều dựa vào độ chính xác của bước này.
Lập kế hoạch đường vít
Trên ảnh vừa chụp, bác sĩ tự chọn vị trí, góc, đường kính và chiều dài vít phù hợp cho từng đốt sống, xem trước kết quả trên nhiều góc nhìn CT khác nhau trước khi xác nhận. Toàn bộ quyết định lâm sàng vẫn do bác sĩ đưa ra, phần mềm chỉ hỗ trợ hiển thị và tính toán.
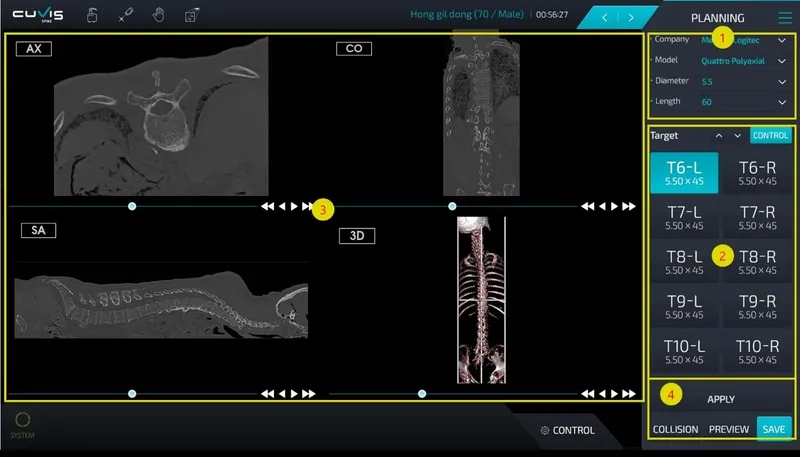
Robot di chuyển đến đúng vị trí
Sau khi bác sĩ xác nhận kế hoạch, cánh tay robot mới bắt đầu tự di chuyển, đưa đầu tác động cuối đến đúng vị trí và góc đã lập, rồi khóa cứng tại đó. Đây là phần "tự động" duy nhất của hệ thống: robot chỉ giữ hướng, không tự khoan hay tự bắt vít.
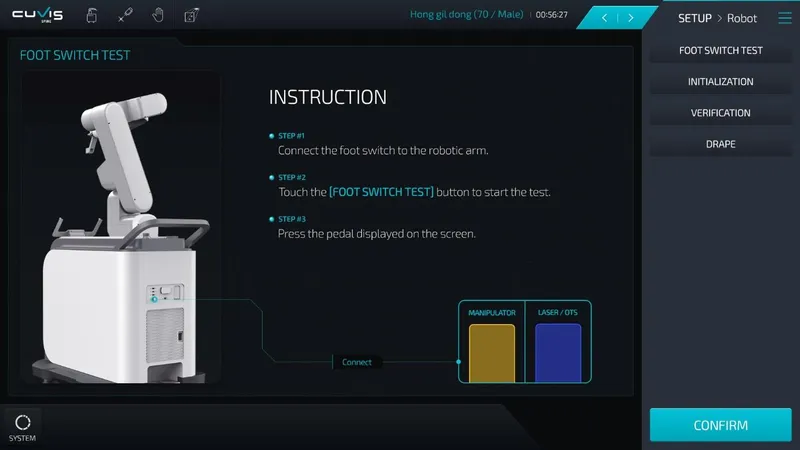
Bác sĩ tự tay đưa dụng cụ qua khung dẫn hướng
Bác sĩ đưa khoan, ta rô rồi đến vít qua một khung dẫn hướng nhỏ đã được gắn cố định vào đầu cánh tay robot, giống như ngắm qua một "ống ngắm" cơ khí luôn chỉ đúng hướng đã lập kế hoạch. Toàn bộ thao tác khoan và bắt vít vẫn do bàn tay bác sĩ thực hiện từ đầu đến cuối.
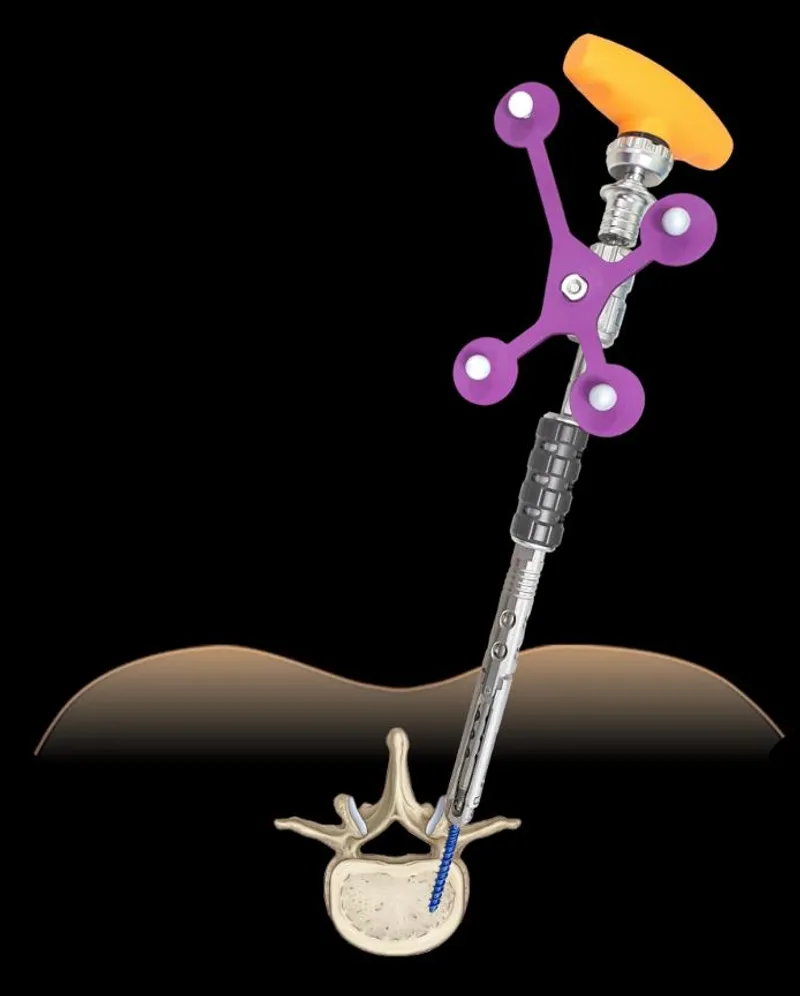
Theo dõi liên tục trong lúc mổ
Trong suốt ca mổ, camera theo dõi quang học liên tục quan sát vị trí thanh đánh dấu gắn trên xương bệnh nhân. Nếu đốt sống bị xê dịch, hệ thống cập nhật lại vị trí dẫn hướng theo. Với những trường hợp xê dịch lớn, quy trình cần thực hiện lại từ bước chụp ảnh, không chỉ dựa vào dữ liệu theo dõi liên tục.
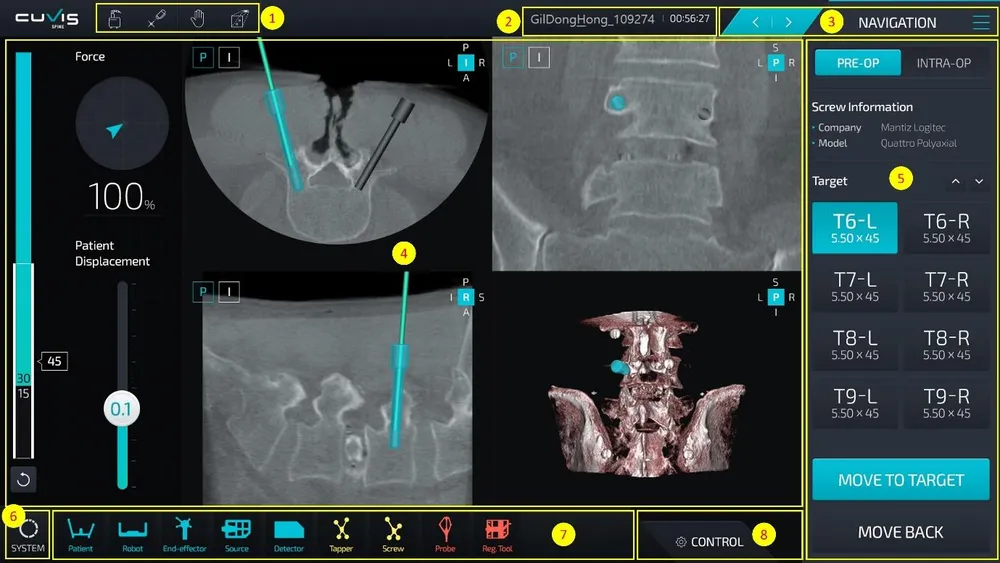
Bằng chứng lâm sàng
Một nghiên cứu độc lập, đã qua bình duyệt, là bằng chứng đáng tin cậy nhất hiện có cho CUVIS-spine, khác với các báo cáo hiệu năng nội bộ của hãng.
Đánh giá định lượng ba chiều độ chính xác đặt vít cuống sống
Neurospine · 2023Nguồn: Ha BJ, Lee JM, Yoon SJ và cộng sự. "Three-Dimensional Quantitative Assessment of Pedicle Screw Accuracy in Clinical Utilization of a New Robotic System in Spine Surgery: A Multicenter Study." Neurospine. 2023;20(3):1028 đến 1039. doi:10.14245/ns.2346552.276
Thiết kế: Hồi cứu đa trung tâm, 113 bệnh nhân, 448 vít cuống sống đặt bằng CUVIS-spine. Độ chính xác đánh giá bằng CT sau mổ, đối chiếu với kế hoạch trước mổ, phân loại theo thang Gertzbein-Robbins (GRS).
Kết quả: 439 trên 448 vít (97,99%) đạt hạng A hoặc B, tức nằm hoàn toàn trong cuống sống hoặc xuyên vỏ xương dưới 2mm, mức được xem là an toàn về lâm sàng. Không ghi nhận tổn thương thần kinh mạch máu, nhiễm trùng hay phải mổ lại trong loạt ca này.
Giới hạn của nghiên cứu
- Thiết kế hồi cứu, không có nhóm đối chứng mổ bằng tay để so sánh trực tiếp.
- Không có dữ liệu theo dõi dài hạn sau mổ, chỉ đánh giá tại thời điểm chụp CT ngay sau phẫu thuật.
- Nghiên cứu thực hiện tại các trung tâm ở Hàn Quốc, chưa có dữ liệu tương tự tại Việt Nam.
Tình trạng pháp lý
CUVIS-spine đã được phê duyệt lưu hành tại một số thị trường ở nước ngoài, nhưng những phê duyệt này không có giá trị tại Việt Nam và không đồng nghĩa sản phẩm được phép phân phối tại đây.
| Thị trường | Căn cứ phê duyệt tại nước đó |
|---|---|
| Hàn Quốc | MFDS (Bộ An toàn Thực phẩm và Dược phẩm Hàn Quốc) phê duyệt |
| Hoa Kỳ | FDA cấp phép 510(k) số K223558, thiết bị Class II |
| Indonesia | Chứng nhận lưu hành tại Indonesia |
| Đài Loan | Chứng nhận lưu hành tại Đài Loan |
| Malaysia | Chứng nhận lưu hành tại Malaysia |
| Việt Nam | Chưa cấp phép, đang trong quá trình chuẩn bị hồ sơ |
Các số hiệu và cơ quan phê duyệt trên đều thuộc thẩm quyền nước ngoài, không phải xác nhận của cơ quan quản lý y tế Việt Nam.
Nhắc lại
CUVIS-spine chưa có giấy đăng ký lưu hành tại Việt Nam tính đến thời điểm bài viết này được đăng. Bài viết chỉ nhằm mục đích giới thiệu công nghệ đến cán bộ y tế và người quan tâm, không phải lời chào bán và không nên hiểu là sản phẩm đã được phép phân phối tại Việt Nam.